点击上方“小白学视觉”,选择加"星标"或“置顶”
重磅干货,第一时间送达
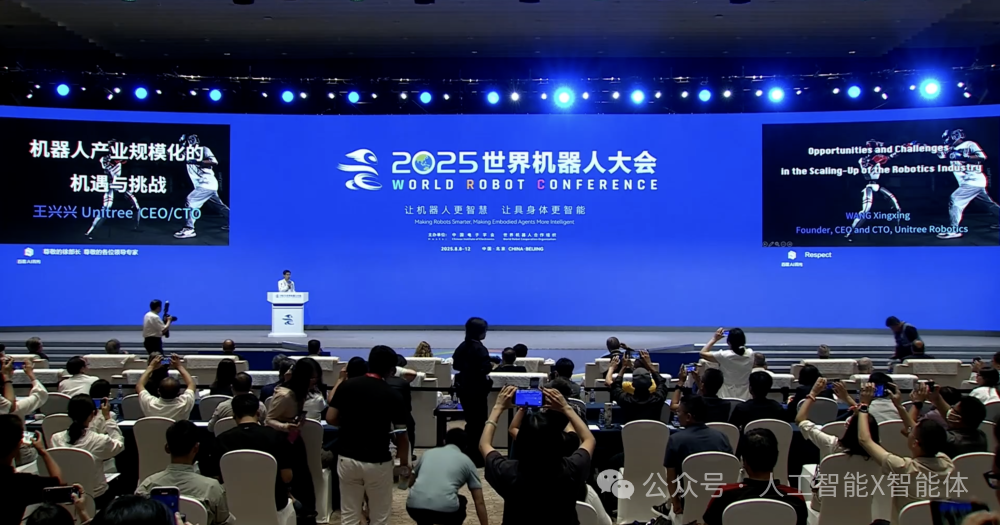
2025年8月9日,在世界机器人大会上,宇树科技创始人王兴兴发表了一场引人深思的演讲。
作为中国乃至全球机器人领域的先行者,王兴兴从一名学生时期的机器人爱好者,成长为一家拥有全球影响力的机器人公司的掌舵人。
他的分享不仅回顾了宇树科技从零到一的创业历程——从那台仅用一两万元人民币打造、却开启了低成本高性能四足机器人先河的初代样机,到如今涵盖四足与人形、遍布消费级与工业级的多元化产品矩阵——更深入地剖析了他对整个机器人行业,尤其是具身智能未来发展的独到见解。
![]()
划重点
商业开端:宇树科技的起点,源于创始人王兴兴在学生时代仅用一两万元打造的四足机器人样机,这笔“第一桶金”也开启了低成本高性能机器人的先河。
战略转向: 曾“坚决反对”做人形机器人,但市场的巨大需求和AI技术的突破(以ChatGPT为代表)让公司果断入局,并迅速成为该领域的全球出货量领导者。
核心瓶颈: 当前限制机器人大规模应用的最大瓶颈不是硬件,而是“具身智能AI还完全不够用”,机器人领域最大的问题不是数据而是模型的问题。
未来之路: 王兴兴认为机器人的“ChatGPT时刻”最快一两年,慢的话三到五年。其关键在于端到端的通用AI模型和分布式的算力架构,而非单纯依赖机器人本体的计算能力。
以下为发言完整实录(为方便理解,对内容有所删减)
一、为造机器人,我曾想过辍学
大家下午好,非常荣幸能在这里做一个分享。我是宇树科技的创始人王兴兴。我们公司成立于2016年,到现在已经有九年时间了,时间还是比较长的。我们最早专注于做高性能四足机器人,最近几年也开始研发高性能的人形机器人,目前已经形成了相对丰富的产品布局。
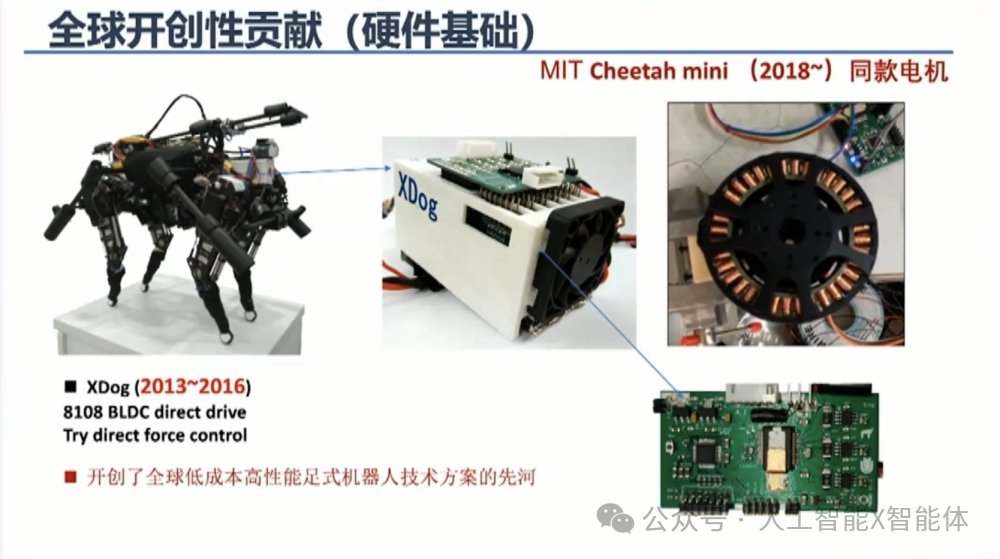
简单介绍一下我的背景。最早在2013年到2016年我还在读书期间,做了一款名为 XDog的机器人。这款机器人在当时非常有开创性,基本上开启了全球范围内低成本、高性能四足机器人技术方案的先河。在我之前,业界和学界主流的方案大多采用工业电机和工业伺服驱动器,不仅成本极高,而且尺寸巨大,非常不便于使用。
![]()
2013年,我萌生了新的想法,当时甚至考虑过要不要辍学创业——毕竟这个概念在当时非常时尚。但回头一想,那时的我只有一个想法,产品没有落地,也没有任何资源,所以并不现实。于是,在2013年到2016年间,我心无旁骛地把这款机器人做了出来。大家可能想象不到,整个研发投入大概只有一到两万元人民币。
2015年,我用这台机器人去上海参加了一个比赛,获得了总分二等奖,拿到了一笔奖金。所以,这款机器人也算是我赚到的第一桶金,成为了我们公司2016年成立时的启动资金。直到今天,很多人形机器人所采用的技术方案,都与我当时的设计有诸多相似之处。
二、从“坚决反对”到“全球销冠”:我们的人形机器人之路
目前,我们公司的四足机器人主要有三款。一款是比较小型的Go2,这款机器人在2023年发布时就集成了大语言模型,功能非常健全,标配了3D激光雷达,并内置了各种实用功能。Go2是过去几年乃至今年,在全球范围内自主品牌机型中出货量最大的一款机器狗。
![]()
另一款是我们发布已有一两年的B2机器人,它主要面向工业应用。因为我们始终希望机器人能真正地去“干活”,深入到工业等各种真实场景中。所以,B2的持续负载能力和续航能力至今都非常强劲。
接下来谈谈人形机器人。
在很多场合我都说过,我们公司早些年是坚决反对做人形机器人的。为什么?因为在2009年,我读大一的时候,做的第一款机器人就是一个小型的双足人形机器人,成本大概是两百多元。那时我就发现,在当时的技术条件下,做人形机器人不仅技术难度极高,商业价值也非常有限。因此,我们公司成立后的很多年里,一直没有涉足这个领域。
然而,从2021年到2022年,全球人工智能技术发展迅猛,特别是以ChatGPT的出现为标志性时刻,AI技术取得了显著的进步。同时,以埃隆·马斯克为代表的企业家和顶尖公司对这一领域倾注了极高的关注,也带动了全球大众对人形机器人的热情。
最直接的一点是,大家可能想不到,在2022年,当我们公司还完全没有开始研发人形机器人时,就已经有非常多的客户直接找上门来下订单。我们什么都还没有,但客户就愿意付定金给我们。这直接促使我们在2023年初正式启动了人形机器人的项目。
我们花费了半年多时间,做出了第一款人形机器人。作为第一代产品,它的外观可能相对粗陋,但动力性能直到今天都非常强劲。比如今年登上春晚的就是这款机器人。下个礼拜在北京有一个机器人比赛,它也会登场,大家可以关注一下。
去年,我们发布了第二款人形机器人——G1。这款机器人也极具代表性,体现在哪里呢?自从G1发布后,从去年下半年到今年,大家可以看到很多其他企业新推出的人形机器人,在整体架构上都和G1非常相似。G1的动力性能和灵活性都非常好,去年发布时,低配版价格大约是9.9万元人民币,非常有竞争力。因此,G1在去年和今年,也基本是全球人形机器人领域出货量最大的一款产品。如果大家平时刷短视频,可以看到很多我们的客户在自发地进行直播,几乎每天都有,大家可以看到这款机器人的身影,它确实很有竞争力。
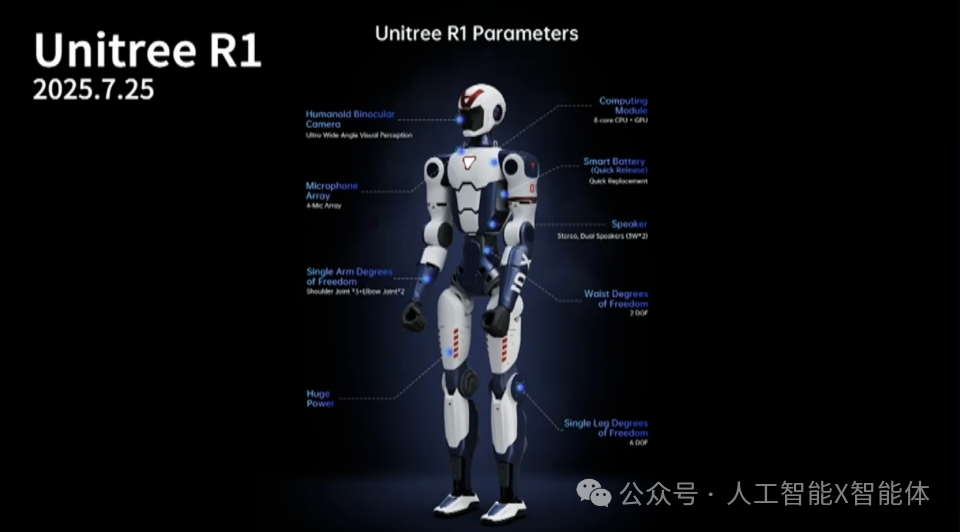
就在前一两周,我们又发布了新款人形机器人R1。它最大的特点就是性价比更高,当然尺寸也更小一些,身高大约1.2米,最低配的价格做到了3.99万元人民币。R1还有一个特点,就是我们给客户留下了很大的外观定制空间,大家可以在上面进行改装或涂装,打造自己喜欢的造型。我们发现,用户其实很喜欢为自己的机器人做各种打扮。我相信,R1在今年和明年,会成为大家在全球范围内非常熟悉和喜爱的产品。我们的展位上就有,大家有兴趣可以去看一下,但目前量产还未完成,发货可能还需要一些时间。
![]()
三、春晚、格斗与未来:不止于表演的机器人
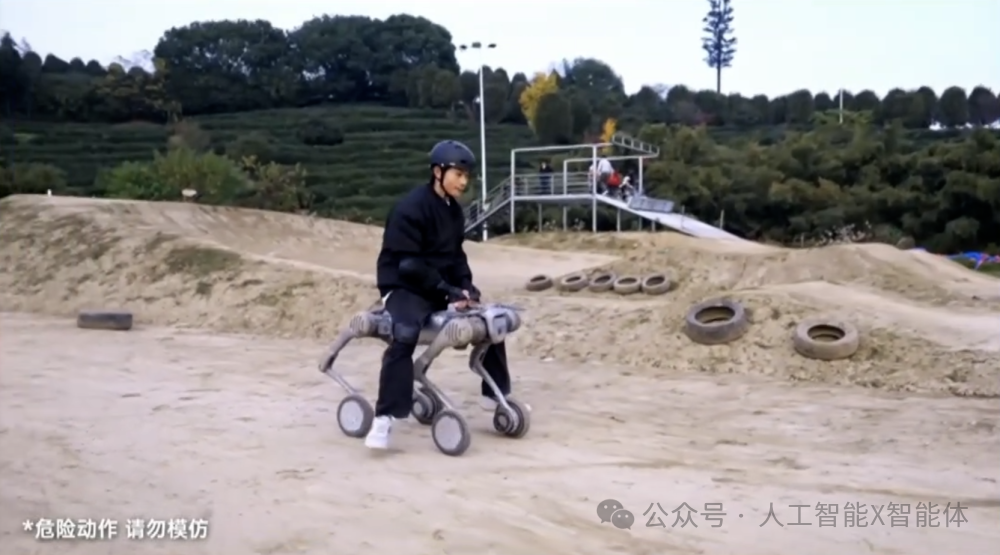
除了人形机器人,前段时间我们也发布了一款新的四足机器人。它最大的特点是自重与负载能力的平衡做得非常好。它自重约35公斤,一个成年男性可以很方便地搬运。但它的持续负载能力非常强,可以达到25到30公斤,空载续航时间超过6小时,续航里程超过20公里。它的负载和续航能力,以及造型和感知能力都非常出色,发布后受到了大家的广泛喜爱。这款机器人同样是工业级防尘防水,我们希望能有更多的工业场景落地。
![]()
过去一两年,我们在人形机器人上开发了很多复杂的动作和算法,我们把这些算法直接应用到了机器狗上,使得我们轮足式的机器狗也获得了极大的灵活性提升。我们的工业级产品,过去几年已经在电网、工厂等很多场景实现了24小时不间断运行,包括自动充电、自动巡逻,以及对图像、气体等进行自动识别。
很多人可能以为我们公司只是让机器人做一些表演或者格斗,但其实我们一直非常重视让机器人去“干活”这件事。无论是四足还是人形,我们公司的核心目标始终是让机器人真正地去解决实际问题。我们也为此做了大量的数据采集和开源工作,大家如果关注我们的代码仓库,会发现我们每隔一两个月就会公开一些算法和数据。
我们机器人的核心零部件,从2016年开始就坚持自研,包括关节电机、减速器和部分传感器。比如我们自研的第二代3D激光雷达,视场角达到了90多度乘以360度,非常大,而单个零售价仅为1000元人民币左右,并且标配在我们最低配的机器狗上。虽然便宜,但它的精度非常好,能达到2到3厘米,室内外通用,非常适合低速的清洁或物流机器人,可以极大地降低整机成本。
最近半年多,全球范围内的机器人AI技术进步飞快。比如我们的G1,今年1月份的视频里,它跑步还显得有些僵硬。但最近几个月,通过OTA升级,它的跑步动作已经丝滑了很多,并且支持在上下坡、石子路等复杂地形上跑步,这个功能已经开放给了所有客户。
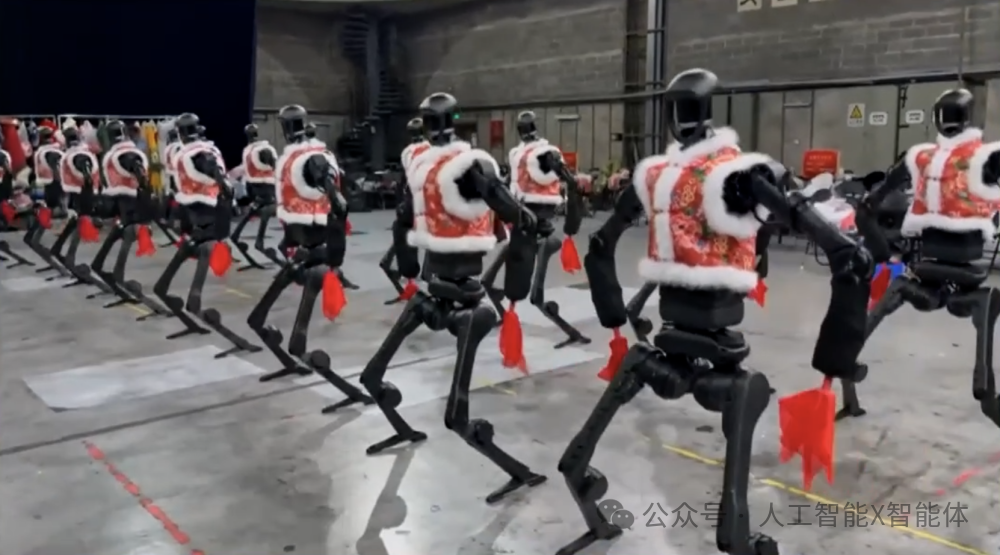
一个非常典型的例子就是今年春晚的机器人舞蹈。这个节目已经成为了中国科技与传统文化结合的一个文化符号,这是非常不容易的。这个项目是和张艺谋导演合作的,像转手绢、抛手绢这些动作都是张导提出来的,我们负责技术实现。项目最大的挑战并非单台机器人跳舞,而是16台机器人全自动、全自主地变换队形完成表演。它们通过头部的3D激光雷达感知环境,实现自主走位和舞蹈,音乐一响,全流程自动进行,中间甚至无法人为中断。最终的效果非常好,超过了所有人的预期。
大家可能会好奇,为什么春晚用的是我们老款的黑色机器人?原因很简单,新款G1身高只有1.3米多,在舞台上显得有点小,而老款尺寸更大,舞台效果更好。还有一个原因,大家现在看到的很多更丝滑的舞蹈动作,所依赖的技术是我们今年2月份才做出来的,在1月份时根本无法实现。
我们现在的技术,已经可以学习理论上任何的动作,无论是功夫还是舞蹈。但老一代的技术有个缺点:动作序列是固定的。你需要先采集数据,训练AI,再部署到机器人上,整个动作序列无法调整或中断。所以,我们最新的技术体现在格斗上。格斗要求动作序列能够随机、自由地组合,比如“1-2-3”之后,可以是“2-3-1”或“3-2-1”,并且切换时要非常丝滑。更关键的是,它需要极强的抗冲击和抗干扰能力。舞蹈表演没有外部干扰,但格斗时充满了剧烈的物理冲击。大家如果看我们机器人的腿部,会发现铝合金的腿上有很多凹坑,可见打击力度之大。
四、机器人领域最大的问题是模型问题
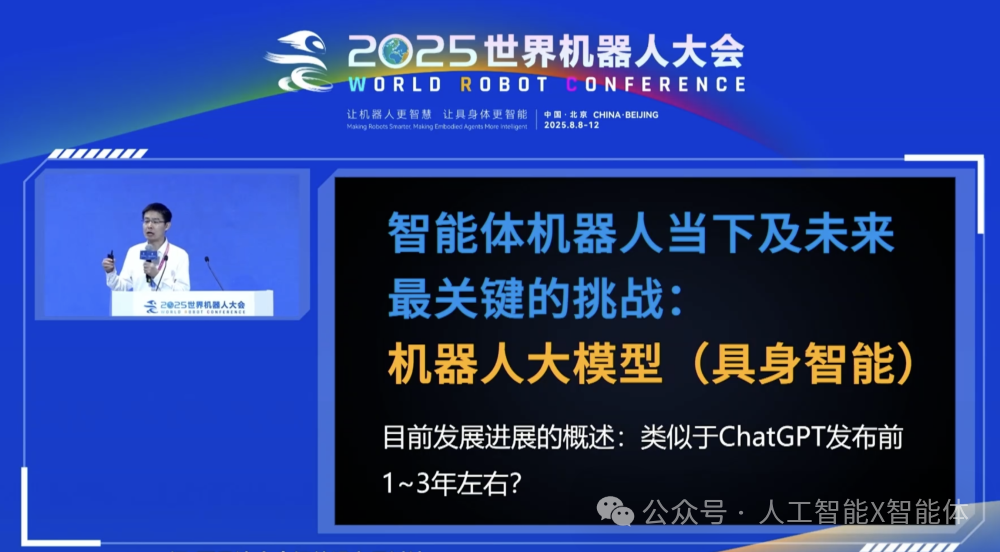
首先,关于机器人本体,很多人有个误区,认为机器人没有大规模应用是因为硬件不够好或成本太高。其实,目前无论是人形机器人的整机还是灵巧手,硬件在技术层面上可以说是“够用”的——当然还不够完美,还需要持续迭代和解决量产的工程问题。但从AI的角度看,硬件是够用的。当前最大的瓶颈,也是限制机器人大规模应用的最关键因素,是具身智能AI还完全不够用。
现在的感觉,有点像ChatGPT诞生前的一到三年。业界已经看到了大致的方向和技术路线,但还没有人能真正做出来。什么时候是机器人的“ChatGPT时刻” ?我觉得,如果有一天,我带一个人形机器人来到一个它从未见过的会场,我跟它说“帮忙把这瓶水带给那位观众”,它能顺畅地自主完成;或者我说“帮忙把这个陌生的房间整理一下”,它也能自主完成。到那个时候,具身智能的临界点就到来了。快的话,未来一到两年,慢的话三到五年,是很有可能实现的。
那到底是模型问题还是数据问题?我反而觉得,目前全球范围内对机器人数据问题的关注度有点太高了。现在最大的问题,其实是模型的问题。 在具身智能领域,模型架构还不够好,也不够统一。大家都在谈数据,但很多时候你采集了数据,却发现模型用不起来。所以,大家对模型本身的关注,反而有些不足。
![]()
现在比较火的VLA模型(视觉模仿模型),在我看来是一个相对“傻瓜式”的架构,我个人对其持保留态度。它在与真实世界交互时,采集数据的质量是不太够的。一个自然的想法是在VLA模型上加入强化学习(RL)训练,但根据我们的尝试,VLA + RL 这个方案依然不够,模型架构本身还需要再升级。
前几天谷歌发布了他们的新一代视频生成模型,或者说世界模型。去年OpenAI发布Sora时,大家就有一个很自然的想法:如果我能让视频模型生成一个“机器人整理房间”的视频,那我是不是能用这个模型直接驱动真实的机器人去干活?我们去年就做了这个尝试。我们用一个预训练的视频生成模型进行二次训练,让它先生成一个机器人动作的视频,然后再用这个视频去控制机器人。这个技术路线是可行的,我认为它收敛的概率可能比VLA模型更大。
![]()
其次,我想提一下机器人运动控制领域的RL scaling law(缩放定律)问题。现在我们训练机器人做一个新舞蹈或新任务,每次都几乎是从头开始。我们希望的是,每次学习新技能时,都能在原有基础上进行,学习速度越来越快,效果越来越好。但在整个行业,机器人的强化学习 scaling law 还没有人做得很好,这是一个非常值得探索的方向。
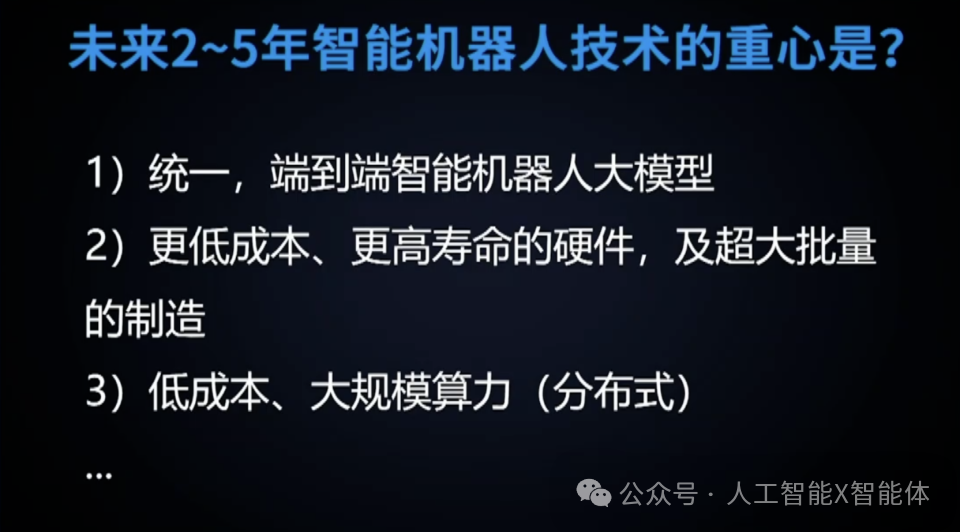
最后,展望未来二到五年,最重要的无疑是端到端的具身智能AI模型。其次是更低成本、更高寿命的硬件,这方面的工程挑战依然是巨大的。另外,还需要低成本、大规模的算力。但我认为,未来的算力很可能是分布式的。因为机器人本体的功耗有限,不可能部署大规模算力。同时,机器人执行任务时对通讯延迟要求极低。所以,我设想未来在一个工厂或者一个小区,会有一个局部的、分布式的集群算力中心,服务于这个区域内的所有机器人,这样既能保证低延迟,又能保障数据安全,用户购买机器人时也无需为算力建设支付高昂成本。
![]()
机器人和AI的发展,一直是一个全球共创的过程。无论是中国企业,还是像英伟达、苹果、谷歌、OpenAI这样的美国公司,大家都在为推动这个领域的发展做出巨大贡献。AI领域的创新永远伴随着随机性,永远需要更多聪明的年轻人参与进来。我相信,未来的突破依然需要我们全球协同,共同创造。(综合:腾讯科技、杭州AI之都视频号)
下载1:OpenCV-Contrib扩展模块中文版教程
在「小白学视觉」公众号后台回复:扩展模块中文教程,即可下载全网第一份OpenCV扩展模块教程中文版,涵盖扩展模块安装、SFM算法、立体视觉、目标跟踪、生物视觉、超分辨率处理等二十多章内容。在
「小白学视觉」公众号后台回复:Python视觉实战项目,即可下载包括图像分割、口罩检测、车道线检测、车辆计数、添加眼线、车牌识别、字符识别、情绪检测、文本内容提取、面部识别等31个视觉实战项目,助力快速学校计算机视觉。在「小白学视觉」公众号后台回复:OpenCV实战项目20讲,即可下载含有20个基于OpenCV实现20个实战项目,实现OpenCV学习进阶。交流群
欢迎加入公众号读者群一起和同行交流,目前有SLAM、三维视觉、传感器、自动驾驶、计算摄影、检测、分割、识别、医学影像、GAN
、算法竞赛等微信群(以后会逐渐细分),请扫描下面微信号加群,备注:”昵称+学校/公司+研究方向“,例如:”张三 + 上海交大 + 视觉SLAM“。请按照格式备注,否则不予通过。添加成功后会根据研究方向邀请进入相关微信群。请勿在群内发送广告,否则会请出群,谢谢理解~



