2026 年 9 月 22 日至 24 日,2026 云栖大会在杭州国际博览中心举办。本届大会以「智以致用」为主题,全面聚焦 Agentic AI 与智能体技术在真实生产场景中的工程落地与规模化应用。
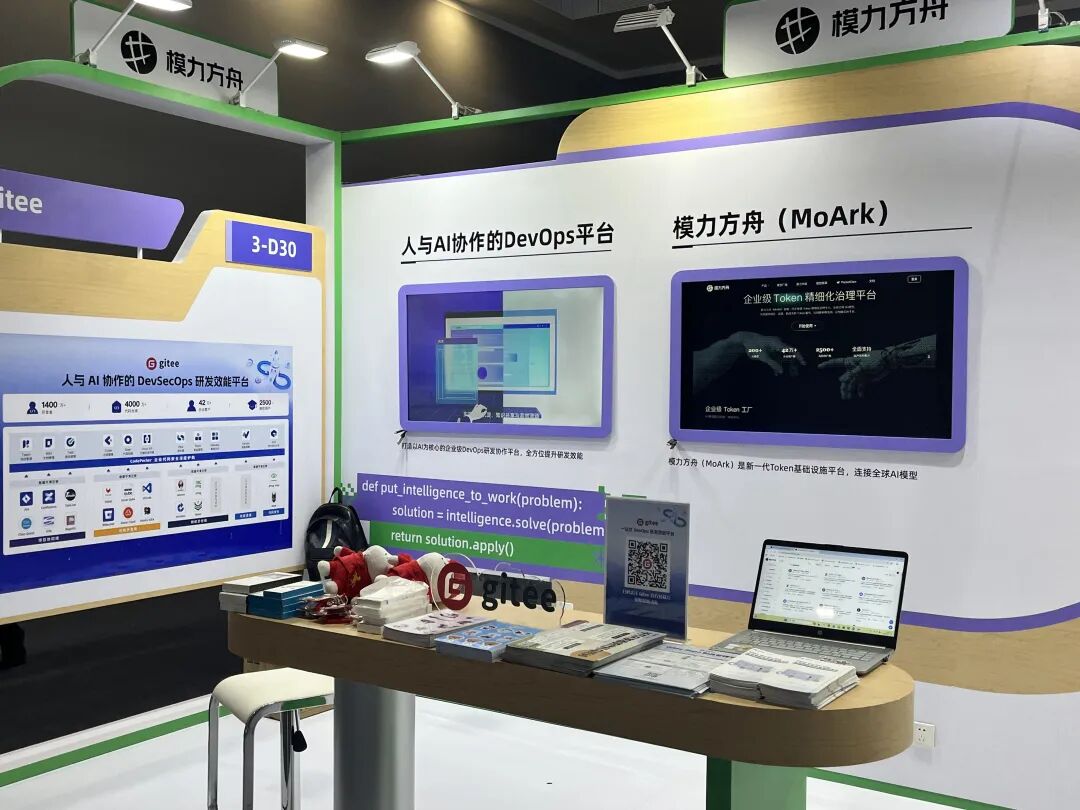
大会期间,开源协作平台 Gitee、AI 基础设施平台模力方舟,以及智能硬件产品 PocketClaw 口袋龙虾共同亮相 3 号馆(创造馆)3-D30 展位,集中展示了从代码协同、模型算力调度到端侧智能硬件的一体化技术方案。
PocketClaw 实体主机:开箱即用的智能体载体
展位现场,掌心大小的 AI Agent 智能硬件主机 PocketClaw 成为参会开发者关注的焦点。设备出厂预装基于 Rust 重构的龙虾智能体操作系统,实现通电即用、联网即跑,原生支持微信、企业微信、飞书、钉钉等 40 余种主流即时通讯工具。
现场演示了通过即时通讯通道触发自动化信息采集、私有资料结构化编译问答及轻量办公协作等任务。依托独立的物理硬件环境与多层防护沙箱,设备保障本地凭据与核心数据的物理隔离,大幅降低了智能体的部署与使用门槛。
端云协同与研发工作流深度融合
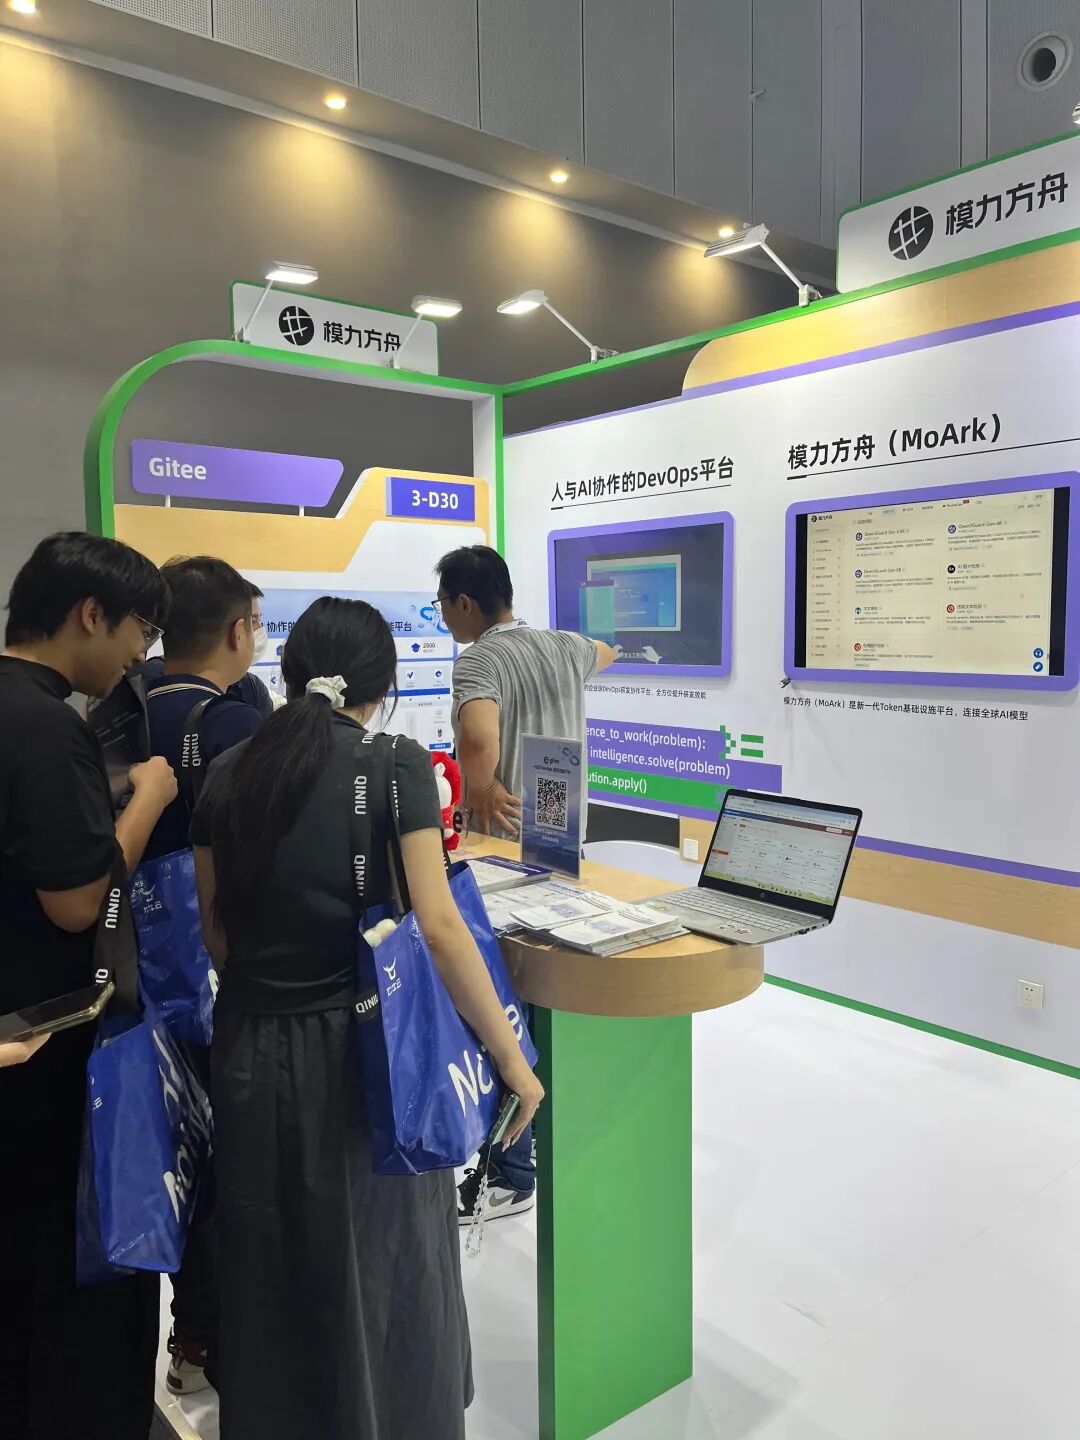
端侧硬件的轻快交互离不开云端基础设施的稳定支撑。模力方舟在现场展示了端云协同的技术链路:平台聚合主流开源大模型并深度适配主流国产异构算力芯片,通过标准的 Serverless API 与任务智能路由承接复杂推理与算力调度,与端侧 PocketClaw 形成高效互补。
同时,Gitee 现场演示了 AI 智能帮手融入代码托管、自动化审查与 Issue 智能分类的工程实践。从 Gitee 的开源协作底座、模力方舟的云端算力供给,到 PocketClaw 的实体端侧承载,三者共同呈现了从研发、调度到执行的完整闭环,为开发者探索智能体应用提供了开箱即用的落地范式。



